Chargement et déchargement de machine par robot
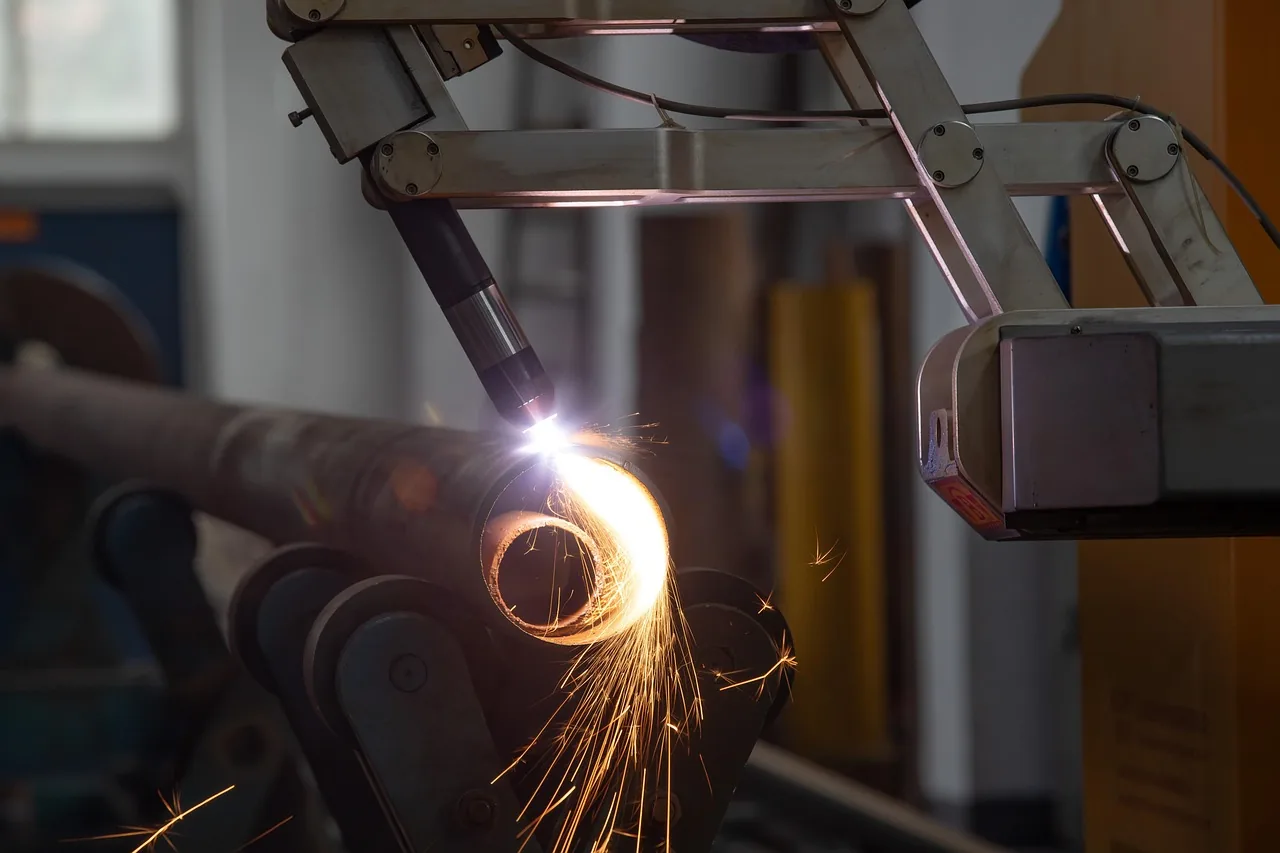
Un robot de chargement alimente une presse, un centre d'usinage ou un tour en pièces brutes et évacue les pièces finies : l'opérateur n'est plus attaché à la machine pour chaque cycle.
- Dialogue robot-machine et sécurité intégrés
Décrivez votre besoin
Recontact sous 24 h
Servir une machine par robot : le principe
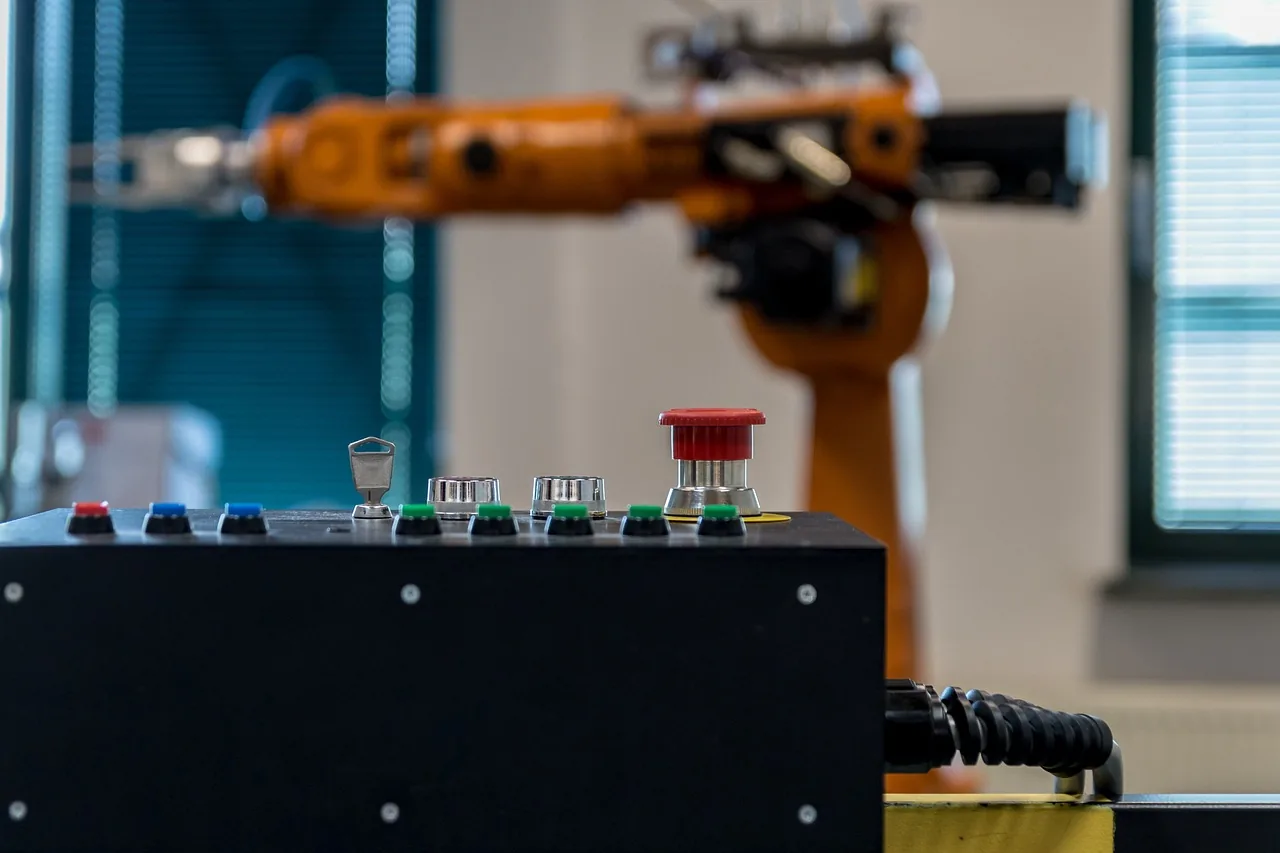
Le chargement et le déchargement par robot consistent à prendre une pièce brute dans un magasin, la poser dans la machine, lancer le cycle puis évacuer la pièce finie. Les machines concernées sont les presses, les presses plieuses, les centres d'usinage, les tours, les presses à injecter ou les machines de contrôle et de marquage.
Le bénéfice ne tient pas qu'à la main-d'œuvre. Un robot enchaîne les cycles sans attendre l'opérateur, ce qui permet de faire tourner la machine en continu pendant les pauses ou en poste réduit, selon l'organisation que vous décidez. Les opérateurs se consacrent aux réglages, au contrôle et aux changements de série.
Le point technique est le dialogue entre robot et machine : le robot doit savoir quand la porte est ouverte, quand la pièce est dégagée et quand le cycle peut démarrer, et la machine doit savoir que le robot est hors de sa zone. Cet échange passe par des signaux câblés ou un réseau industriel, et conditionne la sécurité autant que la cadence.
En aval, les pièces finies partent souvent en bacs, sur convoyeur ou vers une cellule de palettisation robotisée si elles sont conditionnées en cartons. Cette suite se pense dès le départ : un robot qui évacue vite des pièces dans un bac plein ne résout rien. Pour cadrer le projet, voyez prix et devis : chargement déchargement machine robot et indiquez le temps de cycle actuel ainsi qu'une photo de la porte de la machine.
Pour situer ce type de cellule, consultez la robotisation industrielle, au-delà de chargement de machine par robot. Pour un atelier de PME aux séries changeantes, voir aussi comment utiliser un cobot en atelier.
Les points d'étude d'un chargement de machine
Ils se règlent avant le choix du robot ou du cobot.
- La machine : type, porte, capacité à recevoir un signal de départ cycle et d'état de porte.
- La pièce : forme, masse, état de surface, présence de copeaux, d'huile ou de liquide.
- Le posage : bridage manuel ou automatique, repères, soufflage de nettoyage.
- Le magasin : palettes de pièces, tiroirs, bacs, convoyeur ou tapis d'arrivée.
- La pince : simple ou double pour échanger brut et fini en un seul passage.
- Le contrôle : mesure ou vérification de la pièce entre deux cycles, gestion des rebuts.
- Les séries : fréquence de changement de pièce, temps de changement de magasin et de pince.
Presse, usinage, injection : des besoins différents
Le nom de l'opération recouvre des contraintes distinctes.
Faire défiler le tableau
| Machine | Particularité du chargement | Point d'attention |
|---|---|---|
| Presse ou presse plieuse | Pièces en tôle, cycle court, alimentation en flux | Orientation de la tôle, graissage, retournement entre opérations |
| Centre d'usinage | Pièce brute posée dans un étau ou un montage | Précision de dépose, copeaux et liquide d'arrosage |
| Tour | Pièce serrée dans un mandrin ou une pince | Orientation des pièces longues, porte étroite |
| Presse à injecter | Évacuation de pièces moulées | Accès à l'outillage, pièces encore chaudes |
| Machine de contrôle ou de marquage | Pièces posées pour une mesure rapide | Cadence élevée, repérage précis |
| Plusieurs machines voisines | Un robot sert plusieurs postes | Séquencement et temps d'attente à étudier |
Le temps de cycle de la machine reste le premier critère : un robot trop rapide pour la machine n'apporte rien. Source : INRS, Universal Robots.
Sécurité d'une machine servie par un robot
Dès qu'un robot sert une machine, l'ensemble devient un système robot et la machine fait partie de l'analyse de risques. L'INRS le définit ainsi : le système robot comprend le robot et tous les équipements extérieurs nécessaires à sa tâche, machines comprises. La protection de la machine seule ne suffit donc plus.
Les points d'attention : la porte de machine qui s'ouvre au passage du robot, l'espace entre robot et machine, les accès pour le changement de pièce et le réglage, les copeaux et projections, l'enchaînement d'arrêts d'urgence entre robot et machine. On traite aussi le fonctionnement manuel : l'opérateur qui travaille à la machine sans le robot doit avoir un mode d'exploitation clair.
Un cobot est une option si l'analyse le permet, mais l'outil, la pièce et la machine voisine restent des dangers à évaluer. Le cadre de référence est la série ISO 10218 et l'EN ISO 13849-1 ; l'édition applicable se vérifie à l'étude. L'intégrateur remet la documentation de la cellule complète.
- Machine intégrée à l'analyse de risques
- Enchaînement des arrêts d'urgence robot et machine
- Modes manuel et automatique clairement séparés
- Accès réglage verrouillé
Mettre un robot au service de votre machine
La démarche se prépare autour d'une machine qui continue de produire.
Relevé machine et pièce
Cycle actuel, porte, signaux disponibles, pièces et leurs défauts de surface, magasin existant.
Choix du robot et de la pince
Charge, portée, pince simple ou double, magasin de pièces, implantation face à la porte.
Analyse de risques et interface
Définition des signaux d'échange avec la machine, des protections et du comportement en cas de défaut.
Programmation
Séquences de chargement, gestion des rebuts et des défauts, recettes par pièce, échanges avec la machine.
Installation sur site
Pose du robot, raccordement de l'interface machine, essais et validation, formation à la reprise et au changement de série.
Les erreurs fréquentes sur un chargement robotisé
Elles se retrouvent d'un atelier à l'autre.
Machine non préparée
Pas de signal de porte ou de fin de cycle disponible : l'interface machine doit être prévue dès l'étude.
Pince inadaptée
Une pince qui marque la pièce ou ne tient pas en présence d'huile oblige à reprendre l'outil.
Posage approximatif
Un bridage mal repéré fait varier la position de la pièce : le robot ne corrige pas ce que le montage laisse.
Sortie sous-estimée
Les pièces finies doivent aller quelque part : le flux aval fait partie du projet.
Questions fréquentes sur le chargement de machine par robot
Ma machine actuelle peut-elle être servie par un robot ?
Souvent oui, mais elle doit pouvoir dialoguer : signal de départ cycle, état de porte, parfois ouverture et fermeture commandées de la porte. Sur des machines anciennes, une adaptation de l'armoire ou de la porte peut être nécessaire. Le relevé de la machine permet de le dire avant tout engagement.
Cobot ou robot industriel pour servir une machine ?
Le cobot convient aux séries variables, aux postes flexibles et aux cadences modérées, si l'analyse de risques l'autorise. Le robot industriel convient aux pièces lourdes, aux cadences élevées et aux cellules fixes. La pièce, l'outil, l'environnement de la machine et le temps de cycle départagent les deux.
Le robot peut-il servir plusieurs machines ?
Oui si les temps de cycle le permettent et si l'implantation donne accès à chaque machine. Le séquencement doit éviter que le robot attende une machine alors qu'une autre est prête. Une étude des temps de cycle est nécessaire pour savoir si une ou deux machines sont réalistes.
Comment le robot gère-t-il les copeaux et le liquide d'arrosage ?
Par un soufflage ou un nettoyage du posage avant dépose, une pince adaptée et un plan d'entretien. Les copeaux sont une cause fréquente d'erreur de position. L'étude prévoit ces aspects avec la pièce réelle, car ils varient selon la matière et l'usinage.
La machine sera-t-elle arrêtée pendant l'intégration ?
Pendant la programmation et les essais préparés, non : ils se font hors machine. L'arrêt se limite à l'installation du robot, au raccordement de l'interface et aux essais sur site. Sa durée dépend de la machine et de l'espace ; elle est précisée après l'étude, sans engagement chiffré à l'avance.
Que devient la sécurité de la machine existante ?
Elle est intégrée à l'analyse de risques du système robot. Les protections de la machine, ses arrêts d'urgence et son mode manuel sont examinés avec ceux du robot. L'intégrateur peut devoir modifier la chaîne de sécurité ; ces modifications sont documentées dans le dossier de la cellule.
Références
- Universal Robots - Chargement de machines par cobot
- INRS - Robots collaboratifs : de quoi parle-t-on ?
- INRS - Robots collaboratifs : foire aux questions
- Universal Robots - L'analyse des risques, une étape primordiale
- INRS - Robots collaboratifs : mesures de prévention liées au fonctionnement collaboratif
Libérer vos opérateurs du service machine
Précisez la machine, la pièce, le temps de cycle actuel et le magasin souhaité. L'intégrateur vous recontacte sous 24 h.
Décrivez votre besoin
Recontact sous 24 h