Passer au contenu principal

Automatisation Industrielle France

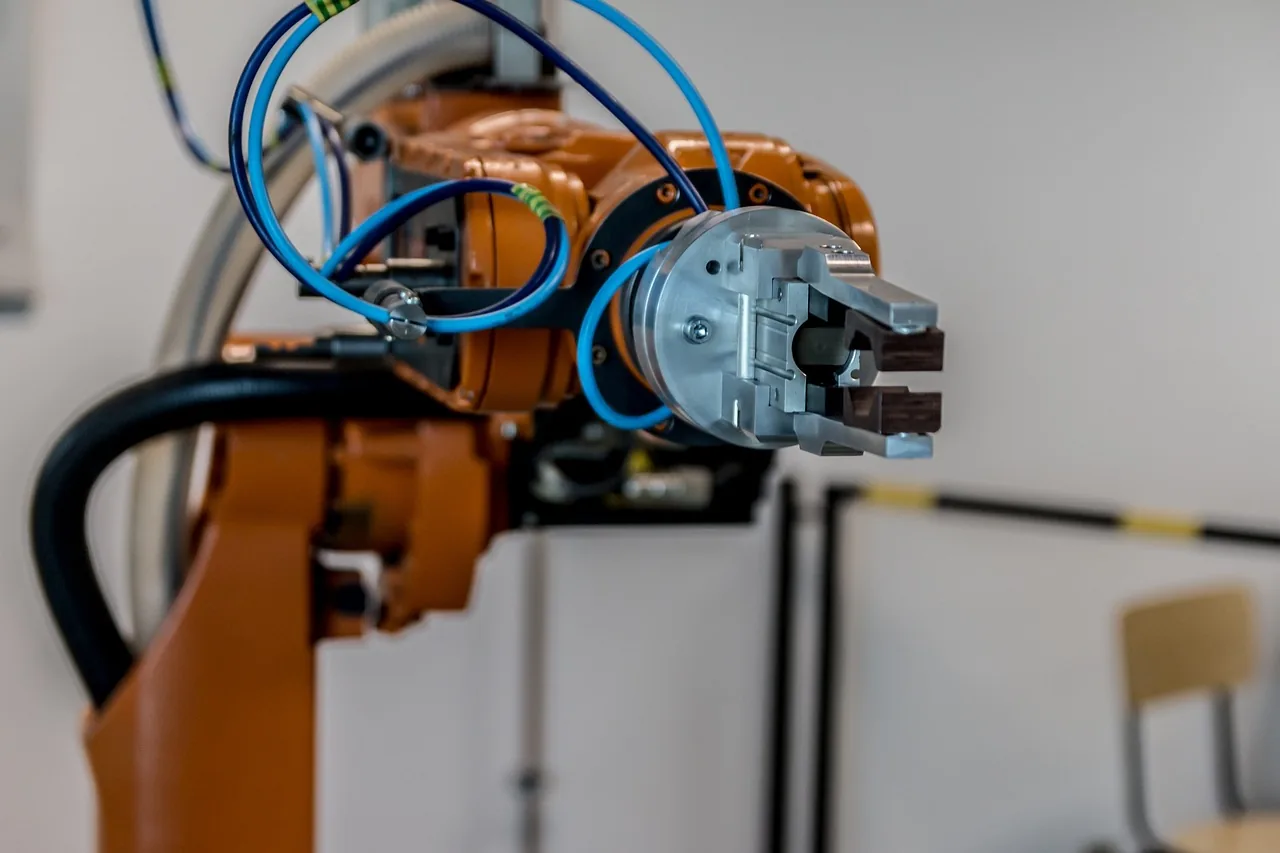
Pince de robot collaboratif avec flexibles dans un atelier

Cobot industriel : robot collaboratif pour PME

Un cobot industriel est un robot conçu pour travailler près des opérateurs. Il convient à certains postes de PME, mais il n'est pas sûr par nature : c'est l'application complète qui est évaluée.

  • Choix du poste, sécurité et programmation

Décrivez votre besoin

Recontact sous 24 h
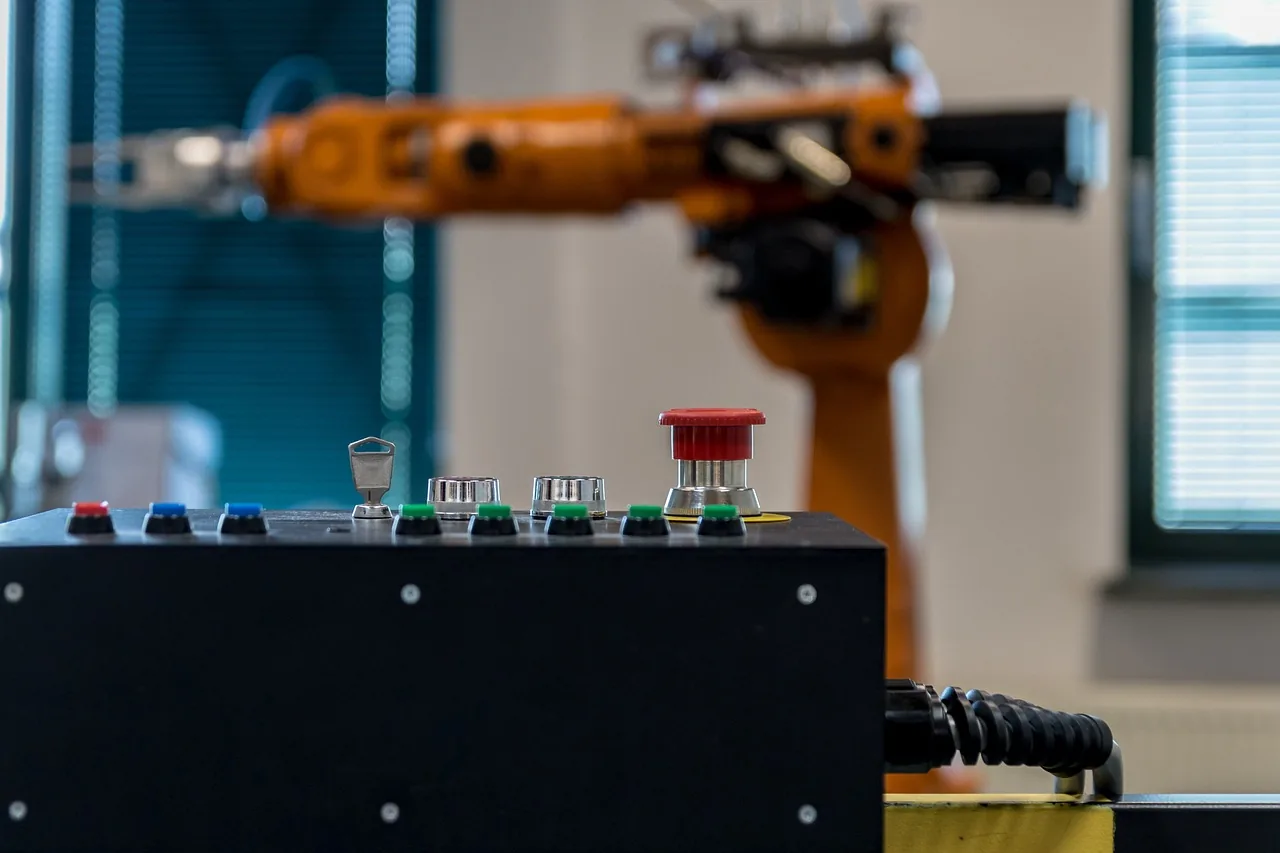
Bras de robot industriel orange derrière un pupitre de commande avec arrêt d'urgence

Cobot industriel : ce que c'est et ce que ce n'est pas

Un cobot industriel est un robot autonome intégré dans une cellule pour travailler à proximité d'opérateurs, ou directement avec eux. Cette définition de l'INRS précise que la coactivité signifie que les barrières physiques entre l'homme et le robot sont, en tout ou partie, supprimées. Elle ne dit pas que le risque disparaît.

Le cobot séduit les PME pour des raisons concrètes : programmation par guidage de la main, emprise réduite, redéploiement possible d'un poste à l'autre, mise en œuvre sans grande cellule. Il répond bien aux séries changeantes et aux cadences modérées. Il répond mal aux fortes cadences, aux pièces lourdes et aux outils dangereux.

Cette page est la page de décision : où un cobot a du sens dans votre atelier, hors palettisation. La palettisation a ses pages dédiées, selon que vous souhaitez palettiser avec un robot industriel protégé ou palettiser avec un cobot compact.

Un critère simple aide à trier les idées : un bon candidat est une tâche répétitive, sur un produit stable, avec un outil sans danger propre et une cadence que le robot tient sans forcer. Un mauvais candidat cumule une pièce lourde, un outil tranchant ou chaud et une cadence soutenue. Entre les deux, l'analyse de risques et un essai sur la pièce réelle permettent de décider sans parti pris pour ou contre le cobot.

Pour replacer le cobot parmi les autres choix possibles, voyez la vue d'ensemble de la robotisation industrielle, dont cobot industriel pour PME. Pour chiffrer votre projet de cobot industriel, décrivez le poste et le produit manipulé.

Les postes d'atelier où un cobot a du sens

Sept situations types, hors palettisation, où la robotique collaborative est souvent envisagée.

  • Servir une machine : chargement de pièces dans une presse, un tour ou un centre d'usinage.
  • Visser ou serrer : assemblages répétitifs avec contrôle du couple.
  • Souder en petite série : cordons répétés avec un posage fiable.
  • Déposer de la colle ou un joint : trajectoire répétée avec dosage régulier.
  • Contrôler et inspecter : présentation d'une pièce devant une caméra ou un capteur.
  • Emballer et ranger : mise en barquette, en caisse, en étui de produits légers.
  • Assister le poste : tenir ou présenter une pièce pendant que l'opérateur effectue le geste fin.

Les quatre modes de collaboration : lequel pour quel poste

Les normes NF EN ISO 10218 décrivent quatre principes techniques, combinables selon la situation.

Faire défiler le tableau

ModePrincipeUsage et limite
Arrêt de sécurité contrôléLe robot s'arrête quand l'opérateur entre dans l'espace collaboratif, détecté par barrière ou scrutateurCourant : reprise automatique à la sortie de l'opérateur
Guidage manuelL'opérateur guide le robot à la main, avec poignée de validation et arrêt d'urgenceUtile à l'apprentissage et à certaines tâches de production
Vitesse et distance de séparationLa vitesse s'adapte à la distance entre opérateur et robotPeu répandu : la détection fiable de l'opérateur en temps réel reste difficile
Limitation de puissance et de forceContact admis sous conditions, par conception ou par commandeNe protège pas des outils coupants ou pointus ; contact avec le visage à exclure
CombinaisonPlusieurs principes selon les phases de travailDéfini par l'analyse de risques du poste
Aucun mode collaboratifCellule protégée classiqueRetenue si l'analyse l'impose : outil dangereux, charge, cadence

Source : INRS, mesures de prévention liées au fonctionnement collaboratif. L'édition de la norme applicable se vérifie à l'étude.

Analyse de risques : l'application, pas le robot, est évaluée

La sécurité d'un cobot se démontre par l'analyse de risques de l'application complète : robot, outil, pièce, environnement et opérateurs. L'INRS le résume : seule l'intégration de la sécurité à la conception rend l'application sûre. Deux postes équipés du même robot peuvent avoir des risques très différents selon l'emplacement, les matières manipulées, l'implantation et la proximité des opérateurs.

L'outil est déterminant : une ventouse ne présente pas le danger d'une visseuse, d'une torche ou d'une lame. Selon la FAQ de l'INRS, la spécification ISO TS 15066 propose des valeurs de force en cas de contact, avec un caractère non obligatoire, et la mesure des forces et des pressions ne suffit pas à garantir la conformité globale de l'installation.

Côté réglementation, le règlement (UE) 2023/1230 remplacera la directive 2006/42/CE à partir du 20 janvier 2027 ; d'ici là, la directive s'applique. Le fabricant du robot fournit une déclaration d'incorporation pour sa quasi-machine ; l'intégrateur de l'application établit la déclaration et le dossier technique de la machine finale. Un utilisateur qui conçoit lui-même son application endosse le rôle de fabricant. Le marquage CE est une déclaration du fabricant, jamais une propriété du cobot seul.

  • Analyse menée dès les premiers échanges, puis en situation réelle
  • Outil et pièce traités comme dangers à part entière
  • Mesures organisationnelles : formation, suivi, organisation du travail
  • Dossier technique et déclaration de l'application complète

Intégrer un cobot dans un atelier de PME

La démarche associe l'étude technique et l'implication des opérateurs.

  1. Choix du poste

    Tâche répétitive, produit stable, geste bien défini : on retient le poste où le gain est net et le risque maîtrisable.

  2. Premier cadrage de la sécurité

    Évaluation a priori avec les futurs utilisateurs : outil, pièce, accès, flux de circulation.

  3. Conception et programmation

    Choix du cobot et de l'outil, programmation par guidage et par logiciel, interface simple pour l'opérateur.

  4. Évaluation en situation réelle

    Essais avec les opérateurs, retour d'expérience, ajustement des protections et des vitesses.

  5. Mise en service et formation

    Validation finale, formation en deux temps, hors production puis en situation, et suivi après la mise en service.

Le cobot dans l'organisation du travail

L'INRS insiste sur les effets sur la santé et le travail, au-delà de la mécanique.

Formation

Une partie hors situation de travail, puis une partie en situation de production réelle.

Suivi d'activité

Observer les sollicitations physiques et psychosociales après la mise en service.

Organisation

Répartition des tâches, marges de manœuvre et rôles dans l'équipe de l'atelier à réexaminer.

Contacts répétés

Les contacts répétitifs et les gestes d'évitement sont analysés à chaque étape, y compris en exploitation.

Questions fréquentes sur le cobot industriel

Un cobot peut-il travailler sans clôture ?

Cela dépend de l'application. Selon l'INRS, une cellule classique s'appuie sur une barrière périmétrique physique, tandis qu'une application collaborative doit intégrer des fonctions de sécurité qui gèrent les risques liés aux mouvements dans l'espace commun. Avec un outil coupant, une charge élevée ou une cadence forte, l'analyse peut imposer des protections. Elle tranche au cas par cas.

Quelle est la différence entre cobot et robot industriel ?

Le cobot est conçu pour partager l'espace avec les opérateurs, avec des fonctions de sécurité intégrées, au prix de performances en vitesse et en charge. Le robot industriel est plus rapide et plus puissant, mais fonctionne derrière des protections. Le choix découle de la tâche, du produit et du niveau de risque.

Faut-il des compétences en robotique pour l'utiliser ?

La programmation par guidage permet à un opérateur formé d'ajuster des positions ou de créer de nouvelles séquences simples. Les modifications de sécurité, les interfaces avec les machines et les trajectoires complexes restent du ressort de l'intégrateur. Une formation en deux temps, hors production puis en situation réelle, est prévue.

Le cobot est-il conforme d'office ?

Non. Le fabricant du cobot livre une quasi-machine avec une déclaration d'incorporation. L'application finale, avec outil, pièce et environnement, doit faire l'objet d'une analyse de risques et d'une déclaration de l'intégrateur. Le marquage CE est une déclaration du fabricant de la machine finale, pas un label automatique.

Sur quels postes un cobot est-il déconseillé ?

Les postes à fortes cadences, à charges lourdes, à outils tranchants, chauds ou rayonnants, ou à contact probable avec la tête, sont peu adaptés à un fonctionnement sans protection. Un robot industriel en cellule protégée est alors plus approprié. L'analyse de risques le démontre ou l'écarte avant tout achat.

L'installation d'un cobot arrête-t-elle la production ?

L'étude, la programmation et la formation préparatoire se font hors production. L'arrêt se limite à l'installation du cobot et à ses essais sur site, souvent plus courts qu'une grande cellule. Sa durée dépend du poste et se précise après l'étude, sans engagement chiffré avant.

Un cobot pour votre atelier ?

Décrivez le poste, le produit manipulé et l'outil envisagé. L'intégrateur vous recontacte sous 24 h pour dire si un cobot convient.

Décrivez votre besoin

Recontact sous 24 h